
1. 产品概览
TMF8829 是艾迈斯欧司朗(ams OSRAM)2024 年推出的新一代高分辨率多区 dToF(直接飞行时间)传感器,在上一代 3×3 低分辨率方案基础上将分区数提升至最高 1,536 个(48×32 模式),同时视场角扩展到 80° 对角线,是消费与工业机器人在 1–10 m 避障距离内的”甜区”传感器。
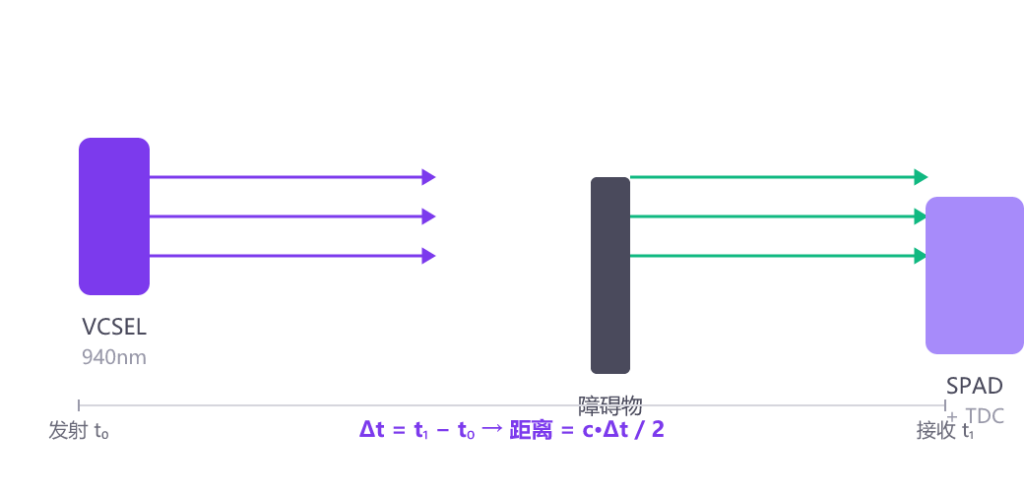
- 直接飞行时间(dToF):测量光子从 VCSEL 发射到目标再返回 SPAD 的真实飞行时间,得到绝对距离,而非强度/相位估算。
- 可配置多区分辨率:支持 8×8 / 16×16 / 32×32 / 48×32 四档模式,最大 1,536 测距点,可在帧率与精度间灵活切换。
- 多目标识别:单深度点最多同时输出 4 个目标距离,可识别玻璃后物体、滤除悬浮颗粒,告别”穿越式”误判。
- 强阳光抗干扰:SPAD + 直方图算法,自带阳光抑制,可耐受高达 50 klx 的室外强光,适用于阳台、落地窗场景。
2. 测距原理 & 方案对比
dToF 直接发射亚纳秒级红外光脉冲,根据光子往返时间算出绝对距离,与 iToF(相位式)、超声波、激光雷达在原理上有本质区别。

机器人避障方案横向对比如下:
| 方案 | 测距 | 精度 | 分辨率 | 抗强光 | 透明物体 | 功耗/体积 |
|---|---|---|---|---|---|---|
| TMF8829(dToF) | 10 mm ~ 11 m | ±3% / 0.25 mm | 1,536 点 | 优秀(50 klx) | 玻璃后识别 | ~50 mW / 5.7×2.9×1.5 mm |
| 单点 ToF(TMF8806) | 10 mm ~ 10 m | ±3% | 1 点 | 优秀 | 好 | ~30 mW / 极小 |
| 8×8 ToF(TMF8821) | 10 mm ~ 5 m | ±3% | 64 点 | 优秀 | 中等 | ~40 mW / 小 |
| 2D 激光雷达 | 0.1 ~ 30 m | ±3 cm | 几百~几千点/帧 | 良 | 盲区 | >1 W / 大 |
| 超声波 | 0.05 ~ 5 m | ±2 cm | 1 点 | 不受光影响 | 偶漏 | ~100 mW / 大 |
| 红外 PSD | 0.02 ~ 0.8 m | ±1 mm | 1 点 | 受强光影响 | 失真 | ~30 mW / 中 |
3. 应用于机器人避障的 6 大核心优势
- ① 80° 大视野:对角线 80° 一次性扫描更大范围,机器人高速行进时侧向障碍物可提前 0.3–0.6 s 进入视场。
- ② 48×32 高分辨率深度图:从单点升级为 1,536 点深度图像,椅子腿、电线、低矮宠物、桌脚都能勾勒出粗略轮廓。
- ③ 11 m + 0.25 mm,远近兼顾:远距离提前预警,近距离精准靠泊/抓取边界检测。
- ④ 玻璃检测 + 多目标识别:每深度点最多 4 个目标距离,自带玻璃识别算法,能可靠检测透明玻璃后物体。
- ⑤ 抗污盖板 + 50 klx 抗阳光:动态盖板校准,表面油污仍能保持 ±3% 精度;强阳光下输出稳定。
- ⑥ AI-Ready 接口:I3C + SPI 高速接口输出原始直方图与峰值,主机可跑深度学习分类/跟踪模型。
4. 典型应用场景
扫地机器人
- 顶部雷达 + 前向/侧向 TMF8829 补盲
- 识别低矮宠物粪、电线、袜子、拖鞋
- 玻璃落地门/阳台防跌落
- 回充对接(亚毫米级靠泊)
酒店 / 餐饮服务机器人
- 走廊、餐桌间避让行人与宠物
- 电梯门玻璃识别,规避误判
- 48×32 模式勾勒桌椅轮廓
AGV / AMR 仓储
- 窄巷道、低反射率托盘检测
- 货架立柱避让(细长物体识别)
- 装卸货对接偏差修正
- 50 klx 阳光直射车间不误报
人形 / 双足机器人
- 腿部、膝部安装,关节空间友好
- 80° FOV 覆盖步态方向 1 m 范围
- 楼梯、地形与低矮障碍识别
巡检 / 配送机器人
- 昼夜无人值守站点巡检
- 侧向/盲区入侵检测
- SPI 输出原始数据做边缘 AI 检测
割草机 / 智能家电
- 割草机器人:边界虚拟墙与到边检测
- 咖啡机:用户靠近唤醒、手势控制
- 投影仪/电视:人员检测自动调光防刺眼
5. 硬件方案 & 软件架构
TMF8829 提供 I³C/I²C 兼容 + SPI 双接口,对接主流 MCU(STM32 / ESP32 / 全志 / RK)、Linux 应用处理器(i.MX / RK3588 / Jetson)都很顺畅。

软件架构分为 4 层:
- 应用层:避障决策与路径规划,输出速度/方向指令给运动控制器。
- 算法层:深度图聚类、地面拟合、ROI 检测、与激光雷达/IMU 数据融合。
- 中间层:TMF8829 驱动与模式管理,I²C/I3C 命令下发、SPAD 直方图读取、置信度阈值维护。
- 硬件层:MCU/MPU + ToF 模组(1.8 V/3.3 V IO,I³C 1 MHz / SPI 16 MHz)。

6. 驱动 & 避障算法示例
以 I²C 操作为例,主控侧只需 4 步:REBOOT → START → 等待采样完成 → READ_RESULT_FRAME。
/* TMF8829 最小化初始化 + 单次触发读取 (C) */
#define TMF8829_ADDR   0x41
#define CMD_START      0x10
#define CMD_READ_FRAME 0x12

int tmf8829_trigger_measurement(int fd, uint8_t mode) {
    uint8_t cmd[] = { CMD_START, mode };
    return i2c_write(fd, TMF8829_ADDR, cmd, sizeof(cmd));
}

int tmf8829_read_depth_frame(int fd, uint16_t *dist_mm, uint8_t *conf) {
    uint8_t hdr[4], payload[1536 * 3];
    i2c_write_byte(fd, CMD_READ_FRAME);
    i2c_read(fd, hdr, sizeof(hdr));
    i2c_read(fd, payload, hdr[3] * 3);

    for (int i = 0; i < hdr[3]; i++) {
        dist_mm[i] = (payload[i*3] << 8) | payload[i*3+1];
        conf[i]    = payload[i*3+2];
    }
    return hdr[3];
}

/* 危险区域判定 */
const float SAFE_DIST_M  = 0.35f;
const float REACT_DIST_M = 0.60f;
const uint8_t MIN_CONF   = 80;

typedef enum { SAFE, SLOW, STOP } AvoidState;

AvoidState avoid_decide(const uint16_t *dist, const uint8_t *conf) {
    for (int i = 0; i < 1536; i++) {
        if (conf[i] < MIN_CONF) continue;
        float m = dist[i] / 1000.0f;
        if (m < SAFE_DIST_M) return STOP;
        if (m < REACT_DIST_M) return SLOW;
    }
    return SAFE;
}
# Python - 48×32 深度图实时可视化
import smbus2, numpy as np, cv2
TMF8829_ADDR, CMD_START, CMD_READ_FRAME = 0x41, 0x10, 0x12
def read_depth_frame(bus):
bus.write_i2c_block_data(TMF8829_ADDR, CMD_START, [0x04]) # 48x32 模式
bus.write_byte(TMF8829_ADDR, CMD_READ_FRAME)
hdr = bus.read_i2c_block_data(TMF8829_ADDR, 0, 4)
n = hdr[3]
raw = bus.read_i2c_block_data(TMF8829_ADDR, 0, n * 3)
arr = np.frombuffer(bytes(raw), dtype=np.uint8).reshape(n, 3)
dist = (arr[:, 0] << 8) | arr[:, 1]
conf = arr[:, 2]
return dist.reshape(48, 32), conf.reshape(48, 32)
while True:
d, c = read_depth_frame(bus)
mask = c < 80
vis = np.zeros((48, 32, 3), np.uint8)
vis[..., 0] = np.clip(255 - d // 50, 0, 255)
vis[mask] = [200, 200, 200]
cv2.imshow("TMF8829 48x32", cv2.resize(vis, (480, 320)))
if cv2.waitKey(30) & 0xFF == ord('q'): break7. 实测对比数据
以下数据来自艾迈斯欧司朗参考设计与第三方评测汇总(室内、18%/90% 反射率目标、典型工况)。
不同模式下的最大测距
| 工作模式 | 18% 反射 | 90% 反射 | 帧率 |
|---|---|---|---|
| 8 × 8 | 5.9 m | 8 m | 60 Hz |
| 16 × 16 | 5.0 m | 5.9 m | 30 Hz |
| 32 × 32 | 2.3 m | 4.7 m | 15 Hz |
| 48 × 32 | 1.2 m | 2.7 m | 15 Hz |
复杂场景漏检/误报对比
| 场景 / 方案 | TMF8829 | 8×8 ToF | 单点 ToF | 激光雷达 | 超声波 |
|---|---|---|---|---|---|
| 透明玻璃门 | 检出 | 偶漏 | 易漏 | 漏检 | 偶漏 |
| 低矮宠物粪/电线 | 检出 | 部分 | 易漏 | 检出 | 偶漏 |
| 50 klx 阳光直射 | 稳定 | 稳定 | 稳定 | 偶误报 | 稳定 |
| 镜面/多径反射 | 多目标判断 | 易误报 | 易误报 | 少数误报 | 中等 |
| 盖板污渍/指纹油 | 动态校准 | 部分补偿 | 部分补偿 | 需清洁 | 需清洁 |
| 3 m 内细长椅腿 | 轮廓识别 | 较模糊 | 仅点 | 检出 | 依赖角度 |
关键指标
- 深度分辨率:最高 48×32(1,536 测距点)
- 视场角:80° 对角线
- 测距范围:10 mm ~ 11 m
- 深度分辨率:0.25 mm
- 测距精度:±3% / ±2.5 mm
- 每点目标数:最多 4 个
- 8×8 帧率:60 Hz
- 功耗(5 m 测距):≈ 50 mW
- 工作温度:−40 ~ +85 ℃
- 封装:5.7 × 2.9 × 1.5 mm
8. 设计注意事项
- 盖板材料选型:推荐 PMMA、IR-grade 玻璃。普通防爆玻璃会吸收/反射 940 nm 光,需先测透光率 ≥ 90%。盖板厚度建议 ≤ 1 mm,并做倾斜安装避免正交串扰。
- 开窗尺寸与 FOV 余量:前向开窗应当能让 80° 对角 FOV 无遮挡伸出机体外。如壳体需倾角安装,先用官方 EVM 软件验证。
- 电源去耦:VCSEL 脉冲瞬态电流较大,3.3 V 主电源建议加 10 µF + 100 nF LC/π 滤波;模组 VBUS 引脚旁必须 1 µF + 100 nF 双电容紧邻放置。
- 温升 & 阳光直射:长期户外工作下模组温度可能升到 60–70℃,建议加 NTC 测温并对 VCSEL duty-cycle 做温度补偿。
- 激光安全合规:TMF8829 为 Class 1(940 nm,不可视)人眼安全器件,建议在外壳贴 IEC 60825-1 Class 1 标识。
- 多机干扰:两台机器同时开启时,外界 VCSEL 脉冲可能引起串扰。建议开启错峰模式或错开距离。
- 首件光学校准:量产前需做 crosstalk calibration(盖板厚度 0/N 区标定)。ams OSRAM 提供 PC 工具与量产脚本,通常 30 s/台自动完成。
- 接口与协议:默认地址 0x41,可通过 RPSEL 引脚调整到 0x42/0x43/0x44。I²C 速度支持 1 MHz,I3C 可达 12.5 MHz,高速场景建议走 SPI。
9. 集佰睿供货 & 技术支持
集佰睿科技是 ams OSRAM 多年授权代理,针对机器人、工业自动化、智能终端客户提供 TMF8829 及配套光学方案支持,覆盖从样品、批量供货到光学结构评估的全链路服务。
- 型号:TMF8829
- 封装:5.7 × 2.9 × 1.5 mm OLGA
- 样品 MOQ:10 pcs
- 样品交期:3–5 工作日到深圳仓
- 批量交期:约 4 周
参考资料:ams OSRAM TMF8829 Datasheet(2024 修订版)、TMF8829 EVM Shield 用户手册、ams OSRAM《Multi-zone dToF for robotics》白皮书。